提高机械手的定位精度可以通过以下方法实现:
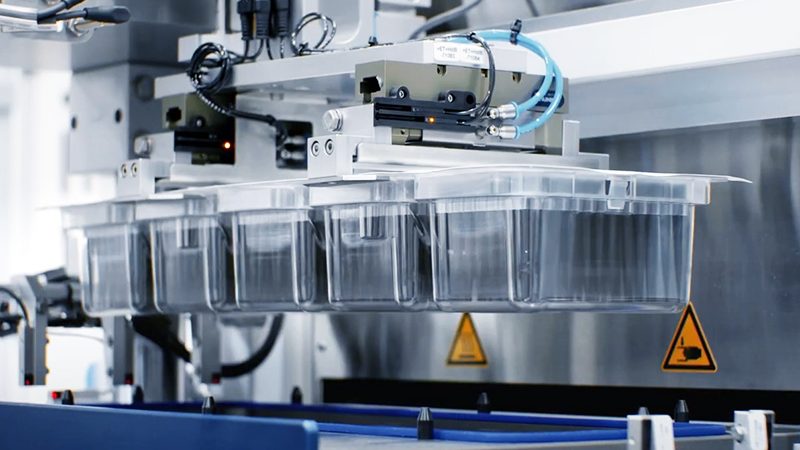
桁架机械手装完为何节拍时间与设计不符?
一、设计节拍与实际节拍差异的原因分析
1. 机械手定位精度不足
桁架机械手的定位精度直接影响到节拍时间。如果定位精度不足,可能会导致机械手在抓取和放置工件时出现偏差,从而增加每个工步所需的时间。
2. 伺服系统响应速度慢
伺服系统是桁架机械手的核心部件,其响应速度直接关系到机械手的动作速度。如果伺服系统响应速度慢,将导致机械手动作迟缓,从而影响节拍时间。
3. 末端执行器性能不稳定
末端执行器是机械手与工件直接接触的部分,其性能直接影响抓取和放置的稳定性。如果末端执行器性能不稳定,可能会导致工件在搬运过程中出现滑落或损坏,从而影响节拍时间。
4. 工装夹具设计不合理
工装夹具是确保工件在搬运过程中稳定性的关键。如果工装夹具设计不合理,可能会导致工件在搬运过程中出现晃动或偏移,从而影响节拍时间。
二、如何提高桁架机械手的节拍时间
1. 优化机械手定位精度
提高机械手的定位精度可以通过以下方法实现:
- 选择合适的定位传感器,如激光测距仪、视觉传感器等; - 优化机械手的控制系统,提高定位算法的精度; - 定期检查和维护机械手,确保其运行状态良好。
2. 提高伺服系统响应速度
提高伺服系统响应速度可以通过以下方法实现:
- 选择高性能伺服电机和驱动器; - 优化伺服控制算法,提高响应速度; - 定期检查和维护伺服系统,确保其运行状态良好。
3. 提升末端执行器性能
提升末端执行器性能可以通过以下方法实现:
- 选择高性能的末端执行器,如气动夹具、电磁吸盘等; - 优化末端执行器的控制策略,提高抓取和放置的稳定性; - 定期检查和维护末端执行器,确保其运行状态良好。
4. 优化工装夹具设计
优化工装夹具设计可以通过以下方法实现:
- 根据工件的特点和需求,设计合理的工装夹具; - 采用高强度、耐磨的材料制作工装夹具; - 定期检查和维护工装夹具,确保其运行状态良好。
三、总结
桁架机械手装完为何达不到设计节拍,主要是由于定位精度、伺服系统响应速度、末端执行器性能和工装夹具设计等方面的问题。通过优化这些方面,可以有效提高桁架机械手的节拍时间,提高生产效率。